Clausa loop motor Imperium: quomodo videre meliorem motorem euismod et Reliability
Motorcycle electricus qui e sclopo retrahens, robot chassis, qui scopum suum positionem exsuperat, ATV qui tractus responsionem in arduo ascensu amittit: eaque plerumque ad eandem causam radicem reducere solent. Motor dicitur quid facere, sed numquam refert quid acciderit. Clausa ansa motoris imperium claudit hiatum. Motricium velocitatem, situm, vel currentem continue mensurat et coegi signa in tempore reali accommodat et sic motor imperatam valorem quamvis mutationes onus, temperatura egisse et tolerantias componentes sequitur. Ad fabrum aedificandum vehiculis electricis, suggestis roboticis, vel marinis agitantibus, magna quaestio non est utrum ansa clausa uti potestate, sed quomodo bene utensilia moderatoris est.
What is closed Loop Motor Control?
Clausa ansa motoris imperium, etiam opiniones imperium appellatum, actualem motorem output cum imperio referente comparat et differentiam corrigit. Elementa essentialia sunt referentia, sensorem feedback, errorem calculi, moderatorem correctionem efficiens. In systemate motore Brushless, moderatorem currentium curriculorum, celeritatis, et interdum rotor positionis legit; imperium algorithmus tunc adaptat PWM significationibus traditis invertenti ita valorem mensuratum ad imperium convergat.
In praxi, plerique moderatores structurae proportionalis-integralis-derivativae (PID) vel varianti utuntur. Terminus proportionalis ad hunc errorem reflectitur, terminus integralis errorem stabilis removet, et terminus inde mutationes anticipat. Hitio haec lucra decernit utrum ratio stabilis sit, responsiva, an oscillatoria. Hoc fundamentaliter differt ab ansa aperta ratio, ubi moderator certum imperium mittit et credit quod motor recte respondeat. Aperta ansa operatur cum onus praedictio est et accuratio critica non est. Deficit cum frictio, inertia, vel subita intentione mutationibus.
Open loop vs
Practica differentia ostendit qualitatem in motu. Ratio ansa clausa in milliseconds errores corrigit; ansa aperta ratio simpliciter cum illis vivit. Ad applicationes, quae homines portant vel tractant de stipendiis pretiosis, haec differentia determinat, utrum productum aliquod certum et tutum sentiat, an asperum et vagus.
| Aspect | Open loop | Clausa loop |
|---|---|---|
| Commentarium | Nullus | Current, celeritas, vel positio sensoria |
| Sagacitas | Pendent motricium et onus matching | Sub variis conditionibus |
| Commotio responsionis | Nulla correctio | Active correptionem in ipsa hora |
| Mores low-celeritate | Torque guttae et inaequales | Aureus stabilis ad nulla celeritate |
| Ratio sumptus | inferiora | Altior, sed per effectus iustificatus |
| Typical applications | Fans, soleatus, simplex TRADUCTOR | Electrica vehiculis, roboticis, securibus servo |
Mensa varias negotiationes peracti simplificat. In consilio sensorio ansa clausa multa beneficia ansa clausa liberare potest sine encoder, quod pretium comparationem significanter mutat. Imperium architecturae magis quam titulus refert.
Imperium Ansas intra motor Controller
In moderna Brushless moderatoris motoris, ansa clausa moderatio unica ansa non est. Cascades est loramenta, singula diversam quantitatem corporis moderantes.
Current Loop
Ansa currentis est ansa intima et velocissima. Phase cursum temperat in ambagibus motoriis, qui directe torques ponit. Celeritas currentis ansa cum magna update rate facit lenis torques ad celeritatem humilitatis et operationem quietam in magna celeritate.
Celeritas Loop
Celeritas ansa sedet super fasciam currentem. Celeritas mensurata comparat cum relatione et imperio currenti generat. Haec ansa accelerationem, retardationem et velocitatem stabilitatis sub mutato onere tractat.
Position Loop
Ansa positionis est ansa extrema, qua applicatio adhibenda est cum applicatione accurata claudendi vel sequentis viae, ut nexus roboti et actuatores gubernandi. Imperat celeritas ansa secundum positionem erroris.
De rebus cascades dispositio est, quia quaelibet ansa interior debet esse velocior quam ansa circa eam. Si ansa hodierna tarda est, celeritas ansa non potest facere ut motor rigida sentiat, et positio ansa transgredietur.
| Loop | Quantitas regularis | Typical munus |
|---|---|---|
| Current loop | Phase current / torque | Aureus ieiunium responsio, lenitas |
| Celeritas loop | Celeritas angularis | Celeritas stabilitatis sub onus |
| Position loop | Rotor angulus | Praecise positus et iter imperium |
Sensor-Substructio vs. Sensorless Clausa loop
Closa ansa motoris imperium perfici potest cum sensoriis physicis vel sine illis. Aula sensoriis, encoders, et resolutoribus referentibus rotor statum directe. Sensum imperium, commune in potestate ordinatae magnetis permanentis motorum synchronorum, opinionem rotoratam aestimat ex currentibus et voltages mensuratis exemplaribus motoriis utentibus. Negotiatio-abscondita patet: systemata sensoria sumptus minuere et wiring et punctum deficiendi removere, cum systemata sensoriis substructio accurationem torquarum altiorem in infima celeritate et in haesitatione conservant. Si applicatio torques in haesitatione tenere debet vel in ima celeritate subrepere, sensoriis encoder vel Hallis requiri solent. Si officium cycli plus temporis impendit supra paucas centesimas celeritatis aestimatae, algorithmos sensores in dorso-EMF observationes accuratae et viliores sunt. Pro motorcyclis electricis et outboards marinis, moderni algorithmi sensoriales satis dynamicam observantiam praebent pro conditionibus operantibus maxime, sicut in tractatione nostra operta magnetis permanentis synchronum motricium technology .
Quid quaerere in clauso-Loop Controller
Cum aestimandis moderatorem applicationis ansam clausam, intendunt in exsecutionem potius quam pittacium. Quae sequuntur puncta bene dispositum moderatorem generalem separant.
- Vena fascia bandwidth: band latitudo altiorem significat responsionem velociorem torquem et rigorem melius contra perturbationes oneris.
- Imperium cycli tempus: breves cycli tempora, typice decem microseconds, ansa currente agere cito ad vagos.
- Autotuning: moderatoris, qui parametris motoriis mensurat et ansam ponit et lucra automatice horas tuning manualium salvat.
- Campus debilitans: celeritatem extensionis ultra basim celeritatis extendit, essentialis celeritati motorcycli et maiae.
- Tutela et diagnostica: overcurrent, overtemperature, deprehensio praesepia tum moderatorem tum motorem tuentur.
- Instrumenta Software: viva vena, celeritas et culpa data accelerant integrationem et fermentum.
Ad applicationes quae statim responsionem postulant ad torques mutabiles, moderator ansa vena celeritatis executionem mensurabilem facit differentiam. Responsio celeri responsionis R5-2215 moderatoris cycli ad tale officium destinatur, ubi omnis milliens secundo morae in motum errorem vertit. In fide parte, princeps stabilitatis moderatoris A8-2209 mores constantes inculcat sub thermas et electricas accentus. Cum vis efficientiae prioritas est, princeps efficientiae moderatoris A4-2313 damna in scaena inversali minuit et in pugna range extendit.
 R5 Fast Response Brushless DC Motor Controller for Dynamic Torque Applications Hic moderatoris officium cyclorum illustratur in quo responsio velox vena ansa errorem motum minuit. Electricis motorcyclis, chassis robotis convenit, et similibus applicationibus egere reactionem torques immediato. Visum Product → A8 High Stabilitas Brushless DC Motor Controller pro certa operatione sub innixi Hoc exemplar prioritizat congruenter effectus sub vis scelerisque et electricis, faciens eam ex- plicabilem electionem applicationum quae firmam operationem requirunt in condicionibus exigendis. Visum Product →
 A4 High Efficiency Brushless DC Motor Controller pro Fundo Pugna Range Hic moderatoris damnum invertitur in reducendo scaenarum damna, quae adiuvat ut amplitudinem pugnae extendant. Exhibetur ut optionis efficientiae ordinatae e regione celeritatis responsionis et altae stabilitatis exempla. Visum Product →
Matching Controller ad Applicationem
Eadem principia ansa clausa per industries applicant, sed pondus uniuscuiusque factoris perficientur mutato casu usus.
- Electricae motorcycles egent torques humiles velocitate stabilis ad launches, collis incipit, et braking regenerativos.
- Robot chassis aedificat locum praecisum poscere et velocitatem lenis temperare ad evitandas surculi et vibrationes.
- ATV et UTV applicationes requirunt perturbationem robustam rejectionis, quia onus in unaquaque rota constanter mutat.
- Electric outboards prodesse ab operatione sensibilis, quia motor sedet in umido, vibratione-prona environment ubi encoders punctum infirmum sunt.
Quaelibet harum applicationum etiam pendet a moderatore parametrorum electrica motori comparata. Moderator cum recta intentione classium et rating currenti, paribus cum motore cuius inductione et retro-EMF constantes coegi conveniunt, longe melius quam par par etiam cum praestanti programmate praestabit.
Cogitationes finales
Closa ansa motoris moderatio est quae rotor spheara in actuatorem definitum et responsivum vertit. Valor in sola opinione non est; est in loramenta, incedit, ac tutelae feedback circumveniunt. Cum motorem moderatorem eligis, perpendas ansam venam suam perficiendi, instrumenta cinematographica, et eius semita in applicationibus prope tuis. Illae factores, plus quam aliqua datasheet illa petunt, determinant quam bene opera tua operabuntur.
DEINDE:Brushless Motor with Hall Sensor: Quid agit et cum opus est pro Project
Interested in cooperante an quaestiones?
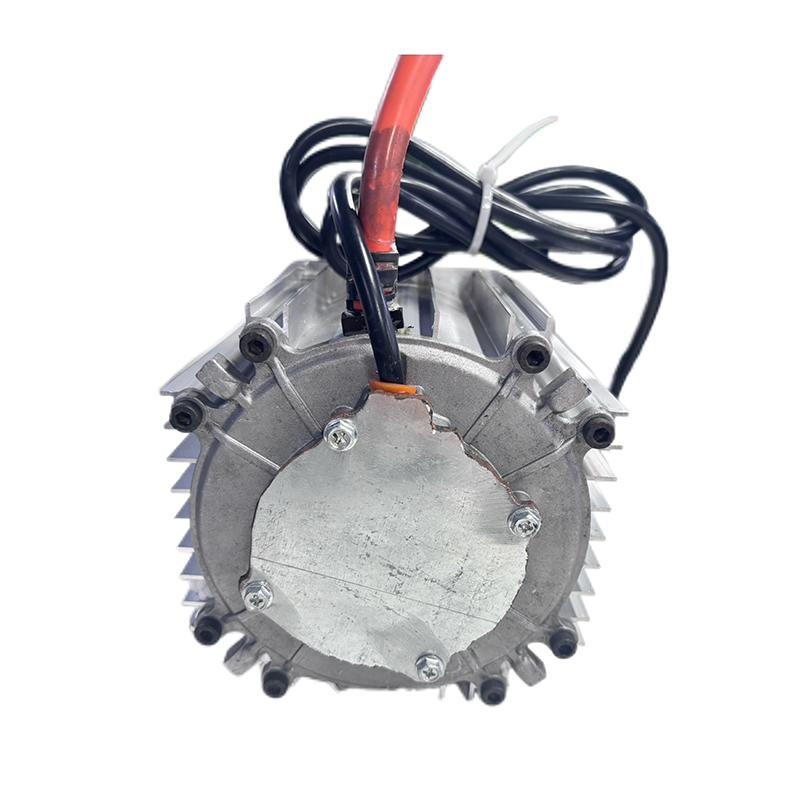
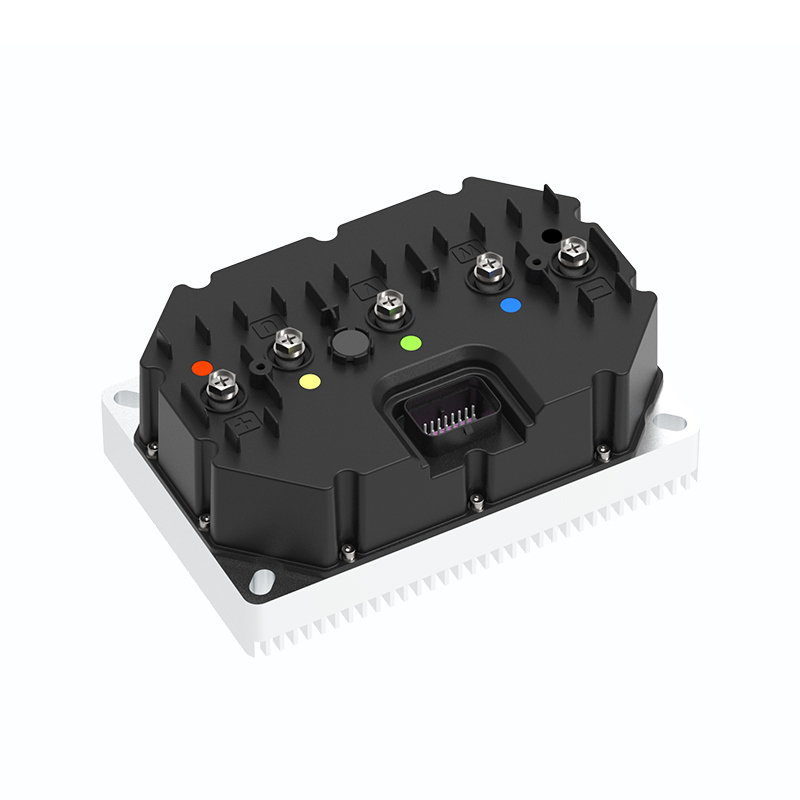
As Custom Permanent Magnet Synchronous Motor Controllers Manufacturers et Permanens Magnet Motor Controllers Suppliers in China, Positus in potestate magnetis permanentis synchronis motoribus tutum et sufficientem praebemus fons potentiae ad electricitatem vehiculorum itinerariorum.
- [email protected]
- +86-170 9191 9800
- Locus 123A, No. 1000 Ziyue Road, Minhang District, Shanghai, China
Copyright © Shanghai APT Power Technology Co., Ltd.All rights reserved