Motor Encoder Electio pro BLDC Drives: Resolutio, mollis et Opportunus
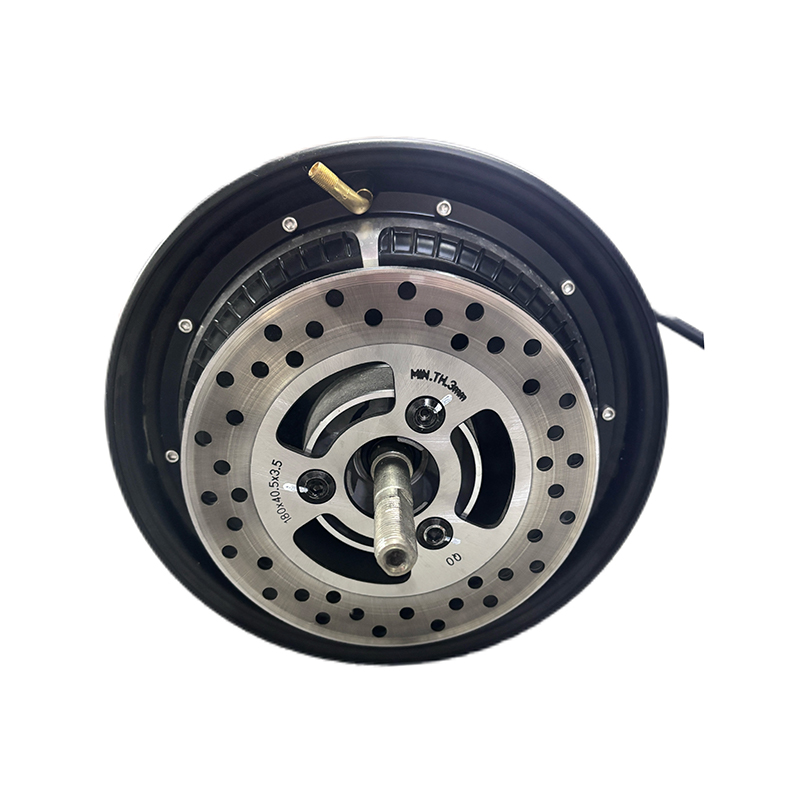
Duo prototypa motorcycle electrica ad eundem scamnum examinis venerunt cum eodem motore centrum 10-inch, idem moderatoris firmware idemque machinalis machinae. Subrepsit unus in ambulando gressu leni, viverra moderatior. Alter infra 3 km/h iudicavit et post viginti minutas collis incipit phaselum coquitur. Partes mechanicae erant identicae; in feedback iter non erat. Una motoria gestavit 1,024 PPR encoder incrementale, alterum in tribus Hallis sensoriis statutum et tabula firmware quae rotor situm inter gradus commutationis aestimavit.
Lectio facilis est ad statum et facile oblivisci per procurationem: in magnete scopa insculpto DC vel permanente magnete synchrono, motor encoder iudicat quam subtiliter et quam fideliter moderatorem scire possit ubi rotor sit. Resolutio, output interface, mechanica adscendens et operans environment omnes unum numerum pascunt - qualitatem positionis informationes ad imperium ansam. Tracta encoder quasi accessorium et pro eo in torques laniatus solvis, prima reiecta vasa vel campum redit.
Quod motricium encoder facit intra in clauso-loop coegi
Encoder motum mechanicum convertit in signum electricum quod coegi numerare potest, horologium vel decocum. In tres-phasis coegi Brushless, moderatorem angulum electricum rotor electricum requirit ut cum singulis MOSFET mutandae sint. Aula sensores sex status discretos per revolutionem electricam liberant: satis pro sex gradatim commutationis, nimis crassae pro torques humili velocitate laevi. Encoder addit positionem continuam - genera incrementalia pulsum emittunt quadraturam A/B cum pulsus indice libito, dum typi absoluti referunt statum coded valorem momentum potentiae applicatae.
Ista differentia totam machinam format, non sensum. Cum incremental feedback, moderatorem motum homing praestare debet postquam omnis potentiae cycli ad nullam rem referendam constituendam. Cum absolutis feedback, machina scit ubi sit illico, quae refert ad gb roboti quae iter repetere debet sine curriculo relationis, et ad axes gubernandi vel actuatoris, ubi motus inopinatus in initio motus est exitus salutis. Multus interpolationis, eliquationis et culpae detectio quae olim in hardware dedicatis nunc in firmware sedet, quam ob rem munus programmatum in moderno motore potestate dilatandum servat.
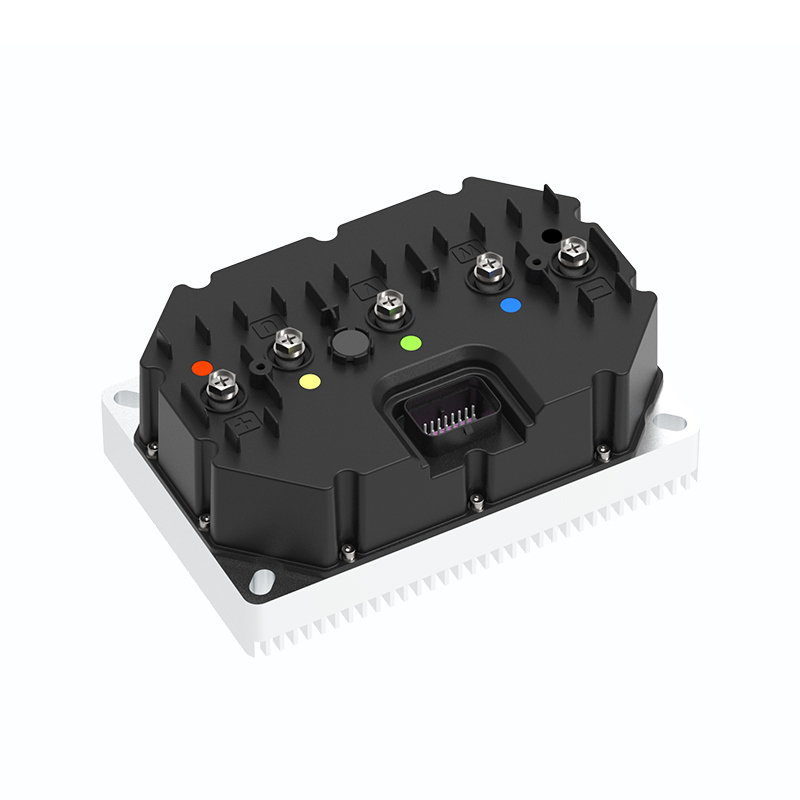
 A6 2422 Ultra-Quiet Brushless DC Motor Controller Pro systemata incrementalia versus absolutas opiniones pendentes, hic moderatoris Aulam vel encoder magneticam input et FOC vector imperium sustinet. Visum Product →
Incremental vel absoluta: par encoder ut satus-sursum mores
Committitur una quaestione: quid fit in primis 200 millium secundis post clavem conversa est? Si machinae referentiae motum tardum tolerare possunt, encoder incrementale vilius et simplicius est ad integrandum. Si non potest, absolutum responsum est honestum responsum, et extra sumptus pertinet in praevisione ab initio potius quam in redesign sex mensibus post.
| Genus videre | Output signum | Typical fit | Praecipuum periculum |
|---|---|---|---|
| Aula sensorem set | Tres civitates digital per cyclum electrica | Commutatio tantum, sumptus agitatae foras | Aureus humilis celeritate aspero, non fine positione |
| Incremental optical | quadratura A/B, index, V V TTL seu 24 V HTL . | Subtilitas celeritatis et positio in securibus signatis | Discus contagione signum omnino necat |
| Incremental magnetica | A/B quadratura, index | Pulvis, humor et tremor in mobilitate e- | Externi campi magnetici, tolerantia aeris gap |
| Absoluta unius vice | SSI, BiSS-C, SPI vel PWM | Satus-sursum sine homing, compagibus robot | Altius sumptus, protocollum in subsidium activitatis |
| Absoluta multi-vicissim | Vide cum revolutione counter | Actus, gubernatio, secures struendae | Contra errores longo repono vel vibratione |
Resolutio, accuratio et numeri comparatio
resolutio incrementalis adducitur in pulsibus per revolutionem. A 1,024 PPR encoder in quadruplici quadratura legit, 4,096 per revolutionem numerat. In a 250 mm diametro rota cum 785 mm circumferentia, unus computat fere 0,19 mm peregrinationes — acceptus pro odometria, marginali pro positione definita. 17-bit encoder absolutum liberat 131,072 computationes per revolutiones, circa 0.006 mm in eadem rota, eiusque resolutio cum machina tarde movetur non cadit.
Consilium non accurate. Interpolationem error intra encoder, harundo eccentricitatem, misalignment et temperatura egisse omnia addunt ad positionem erroris moderatoris actu videt. Petitores postulare pro totali errore budget pro figura headline PPR, et experimentum specimen in scapo reali potius quam laboratorium fixturae. A 4,096-comes encoder ascendens cum 0,1 mm eccentricitatis potest peius agere quam unitas mundissime aptata 2,048-numeratio.
Interfaces, retinacula et strepitus qui feedback corrumpit
Compatibilitas instrumenti est ubi acquisitio sententiae franguntur. Moderatorem cum 3.3 V initibus fideliter legere non 5 V TTL encoder sine mutatione plani, et encoder optica 150 ad 250 mA trahere potest ex copia quae pro aula sensoris erat. Reprime frequentiam maximam output contra funem longitudinis, confirma quod coegi sustinet protocollum absolutum quod vis emere, et memento longas rudentes magnas facultates circum oras celeriter oras usque dum comites evanescant. Retorto-par funem munitum, ad finem moderatoris terminatum, et saltem 50 mm a funibus motoriis eiectis, maxima harum problematum prohibet.
Pari scrutinio rectorem meretur latus. Vena ansas currens ad 10 ad 20 kHz non potest uti solutione pulchriori quam sampling periodi subsidiis, et coegi quod tractat imperium bene orientatum convertet bonas opiniones in torquem humilem et efficientiam altiorem per totam celeritatem range.
A4 2313 High-Efficency Brushless DC Motor Controller Ad motorcyclum electricum seu EV impellit, huius moderatoris duo paria FOC vectoris imperium cum CANBUS, Bluetooth, et Hallis vel feedback magneticae encoder. Visum Product → Mechanica apta et ambitus: ubi ager defectis incipiunt
Encoders in campo deficiunt propter rationes mechanicas saepius quam electricas. Genera magneticae et inductivae hiatum aeris definitum — plerumque 0,5 ad 1,5 mm inter sensorem et magnetem ferunt — sed hiatus illa dilatatio scelerisque superesse debet, fabulas et concussiones ferens. Telum runout, axiale natat et centrum eccentricitatis signum modulatur, et feedback positionis modulatae in vehiculo ostendit sicut torques laniatus vel velocitas oscillationis. Determinare limites runout in extractione antequam sensorem eligendo, eos in primo articulo metiaris loco fiduciae brochure elit.
Mauris repellat optio nulla. Optical encoders offerunt optimam resolutionem et minimam tolerantiam pulveris, olei caliginem et condensationem; adiuvat habitationem IP67, sed sigillum non obsoletum stipitem figit. Magneticae encoders pulvis superant et aquae tamen prope rudentes venas altas vel magnas structuras chalybeas debilitant. Ad motores outboard et apparatum maritimum, imbre salso et corrosio galvanica IP67 faciunt cum glandulis fune aestimatis marinis minimum potius quam punctum venditionis.
Applications et quod quisque postulat
Eadem specificatio encoder multum diversos eventus efficit, undecumque motor sedet;
- Motorcycles electrici et scooters: humilitas celeritas et collis lenitas primae impressionis emptoris dominari incipit, sic resolutio quadratura et angulus electricus calibrationis plus quam summa velocitas.
- Robot chassis et vehicula ducti automated: odometria error cumulat per mutationem, sic computat per revolutionem multiplicatam per diametrum rotam, ponit rationes practicae navigationis.
- ATV et UTV drivetrains: lutum, aquae transitus et vibratio electionem impellunt ad opiniones magneticas obsignatas cum magna tolerantia aeris hiatus.
- Motores electrici outboard: corrosio resistentia et funis integritas decernunt vitam serviendi, non solum resolutio.
Res nimis stipare. Unitates integrae mediae coagmentatae ponunt sensorem intra armarium domicilium, ubi caligo olei et calor assidui vicini sunt, et ubi sensor sine motore aperiendo circumplicari non potest. Illa dispositio praemia primae recensionis mechanicae et supplementi qui totum coegittrain magis quam sensorem in speciebus solis intellegit venditat.
B2B Medium Coegi Motors pro E-Bike Coegi Systems Recognoscere hoc B2B medium coegi categoriam motoriam pro officinas/suppeditarum optionum, moderatoris coniugationis, et post venditiones subsidii pertinentes ad systemata e-bike coegi integrata. Visum Product → Genus ante sanationem consilio dimittere
Plurimae difficultates encoder nuper inventae sunt, quod probatio tendit in notitia sheet potius quam in conventu. Opus per hos gradus ante productionem emissio signanda est:
- Confirma quid machinae faciendae sint in primo CC millium secundorum post potestatem sursum, et responsio illa versus absolutos decernat incrementales.
- Aequare voltages gradus, protocollum, copiam currentis et maximam frequentiam ad input scaena actualis moderatoris.
- Scapus mensurae runout, eccentricitas et sensor caeli hiatus in primo articulo, non in scamno fixture.
- Currite ecclesiam per plenam caliditatem et memoriam positionis errorum in extremis.
- Calibrate angulum electricam cinguli et batch per motorem reponunt, quia una misaligned batch torquem ubique producit.
- Verificare funem fuso et protegendo sub ducto et radiato strepitu, motore onerato, non terendo.
- Petitio massam-ad-batch datam constantiam et processus notificationis documentorum mutationis, quia magnes vel discus revisioni nuntiatus secreto calibrationem tuam firmware irritat.
Motor encoder non est componente ut in fine propositi et postea claudatur emi. Decernere primo mores satus-sursum, deinde solutionem applicationis vere indigere, deinde interface et involucrum mechanicum quod potest habere illam resolutionem in ambitu reali. Coegi coniunctos cognoscere in scamno onusto, et recordum calibrationis custodi cum batch motore.
Shanghai APT Virtus Technologia facit Brushless Moderatores DC motores, motores medium coegi et centrum motorum circa illam seriem, matching moderatoris firmware notas motoriis potius quam hardware in solitudine vendere. Utrum applicatio motorcycli electrici sit, robot chassis, an ATV vel maiae electricae, positio opiniones pertinet in primo colloquio machinali - non in prima petitione warantia.
DEINDE:Quomodo Electronic Speed Controllers Opus? Intra ESC signum vinculum
Interested in cooperante an quaestiones?
As Custom Permanent Magnet Synchronous Motor Controllers Manufacturers et Permanens Magnet Motor Controllers Suppliers in China, Positus in potestate magnetis permanentis synchronis motoribus tutum et sufficientem praebemus fons potentiae ad electricitatem vehiculorum itinerariorum.
- [email protected]
- +86-170 9191 9800
- Locus 123A, No. 1000 Ziyue Road, Minhang District, Shanghai, China
Copyright © Shanghai APT Power Technology Co., Ltd.All rights reserved