Motor Imperium Algorithms: Sex Gradus, FOC, et Sensorless Methodi Explicata
Specificatio schedae tibi potest dicere quod motor moderatoris tractat 48 V et 60 A, sed non indicabit tibi quomodo sonat motoris velocitatis ambulandi, quantum torques rota tua robot chassis sentiet, an motor adhuc in colle arduo retrahere possit. Illae mores a motore algorithmo in firmware immersa potestate constituuntur. Tres familiae dominentur iniectis DC (BLDC) et magnetis permanentis motoris synchroni (PMSM) imperium: sex gradus commutationis, imperium campi ordinatum (FOC), et modis servator sensibilis. Ad maxime novum vehiculum et programmata automationis, FOC cum observatore sensorio defalta practica est, cum sex gradus humili sumptu pro simplicibus oneribus delectum manet. Sectiones infra explicant quomodo haec algorithms differant et quid illa differentia significet cum moderatorem elige.
Quid motor Imperium Algorithmuss Actu Do
Omne algorithmus motoris imperium eadem ansa fundamentali decurrit. Legit vel aestimat locum rotor, comparat mensuras periodos cum torquibus imperatis vel velocitate, computat vectores voltages qui errori claudunt, et applicat eos in inverto dum tuetur scaena potestatis. Algorithmus quoque rates aggerem administrat, limites currentes, braking regenerativorum, et delictum deprehendendi.
Electio algorithmus cameram ponit pro torque lenitate, strepitu acoustico, efficientia, responsionem dynamicam. Potens microcontroller non potest figere ansam moderaminis male structam, et simplex algorithmus potest facere aliud bonum moderatorem rudem sentire in applicatione vehiculi exigendi.
Pelagus Algorithmus Familiae hodie
Sex Gradus (Trapezoidalis) Commutatio
Sex-gradus commutationis duo ex tribus gradibus motoriis tempore viget et gradibus per sex status commutationes operatur. Simplex est ad efficiendum, parum processus temporis utitur, et naturaliter cum Aula sensoriis operatur. Incommodum est torques laniatus in unaquaque commutationis parte et sonus audibilis in celeritate humili. Sex gradus adhuc electio rationabilis est ad soleatus, ventilationes, et tractus humilis sumptus agit ubi lenitas minus quam pretium refert.
Field-Oriented Control
Imperium orientale campum statorium tractat ut duo membra independentia: unum quod torquem producit et alterum qui campum magneticum moderatur. Post translationes Clarke et Park, duo PI moderatores his componentibus moderantur, et vector modulationis spatium exitum ad tres phases voltages convertit. FOC prope constantem torquem tradit, strepitum humilem, et efficientiam altam per iugi velocitatem, in steterunt inclusis.
FOC maiore computatione quam sex gradatim eget, sed hoc amplius coercitionem cum microdistentoribus modernis non habet. Defectus est motorcycles electrici, robot fugat, outboards marinos, ac maxime applicationes quae torque praevidere egent.
Sensorless Observatores
Algorithmi sensuales opinionem rotoris aestimant ex voltages et excursus mensuratis potius quam a positione separata sensoris. Sensus Back-EMF est aditus simplicissimus et bene operatur supra paucos centum rpm. Modus intuentis inclinatus addit robur contra modulum erroris et mensurae sonum. Colamentum extensum Kalman sub commotione accurate aestimationes praebet sed diligenter tuning eget. Summus frequentia iniectio salientiam magneticam motoris excitat et positionem notitiarum in nulla et infima celeritate praebet.
Practica commercii causa est inter sumptus, facultatem demissam, ac perturbationem repudiandam. Aula sensoriis removens et encoder wiring sumptus minuit et firmitatem meliorat, sed solum si officium cycli aestimator permittit suum officium facere.
Scalar V/Hz Imperium
Potestas scalaris certam rationem tenet inter intentionem et frequentiam et plerumque cum motoribus AC inductionibus adhibetur. Simplex est, nec feedback positione indiget, sed responsio eius torques infirma est. Minus saepe apparet in vehiculis agitatoriis compactis quod systemata illae motores BLDC vel PMSM utuntur, ubi FOC vel sex gradus meliores proventus efficiunt.
Algorithms per Applicationem comparet
Diversi cycli officium algorithms diversis favent. Motorcycle electricus plus temporis sui impendit supra paucos centum rpm, tam sensiva FOC cum aestimatione dorsali EMF sumptus minuit sine coagmentatione laesa; collis incipit et humilis celeritate versandumque dis designers versus Hall sensoriis. Robot chassis prorepere debet ac regredi cum amussim, quae positionem sensorem vel altam frequentiam iniectio postulat. Cum tribunal est traditio roboti vel basis mobilis manipulationis, a ieiunium-responsionem Brushless motorem dc controller differentiam esse potest inter coegi quod laggy sentit et qui imperium vestigat statim.
 R5 Fast responsionis Brushless DC Motor Controller Suppliers, Factory - Shanghai APT APT est R5 Fast responsionis Brushless Motor Controller Suppliers DC et Lupum R5 Fast responsum Brushless Motor Controller Factory DC in C... Visum Product →
Navis marina in velocitate stabilis horas decurrit, tam efficacia et scelerisque stabilitas materiae plus quam responsionis caducae. An ATV vel UTV subitam sarcinam in asperis locis mutationibus videt, quae robusti spectatoris et generosi currentis praeceps favet. Mensa infra compendiat negotiationes communes.
| Algorithm | Positionem videre | Torque Ripple | Celeritas humilis mores | Maxime apta Applications |
|---|---|---|---|---|
| Sex gradus commutationis | Aula sensoriis | Moderatus | Acceptum cum sensoriis | Pumps, fans, humilis sumptus tractus |
| FOC cum sensoriis | Aula vel encoder | Valde humilis | Praeclarus | Electric motorcycles, robots, marine |
| FOC sensorless (retro-EMF) | Voltage and current | low | Pauper infra minimum celeritas | E-bikes, celeritate agit summus |
| FOC sensorless (SMO/EKF) | Voltage and current | low | Bonum, sed tunable | ATV, UTV, industriae impulsus |
| Summus frequentia iniectio | Current responsio | low | Praeclarus at standstill | Robots, servo-sicut officiorum |
| Scalar V/Hz | Nullus | Summus | Non idoneus | AC inductio motorum |
Tabulam initium tracta, non sententiam. Moderator bene machinator multos ex his intervallis coarctare potest quia ansa currentis et spectatoris inter se iunguntur. Quam ob rem usus est moderatoris venditoris cum cyclis actualibus ad officium cyclorum refert, quantum nomen algorithmus in actis chartarum.
Quomodo electio Algorithmus afficit Controller Electio
Quia algorithmus in programmate immerso vivit, ferramenta et firmware simul designari debent. MOSFET parallela decernit quomodo aequaliter vena inter periodos dividat. Current sentiens accurate solum ponit pro loop currentis FOC. Porta coegi vires afficit commutationes damna et impedimentum electromagneticum. Scelerisque designs consilium quousque gubernatrix apicem torque tenere potest. Moderatorem cum bono pii sed male modulans firmware ostendet torques murmur et strepitus; moderatorem egregium firmware sed debilem currentem sentientem vel scandali vel derate. Quam ob rem tantam nunc operam ipsum nunc pergit munus software in modern motricium imperium .
Eadem ratio est ipsius motoris. Stator resistentia, phase inductio, ac posterior EMF constanter definiunt quid moderator possit et non possit. Moderator aestimavit pro 60 A motorem male comparatum efficienter currere non faciet, et infestus FOC tuning motorem cum massa scelerisque massa onerare potest. Coniugatio motoris moderatoris convalescit postulans partem processus acquirendi, non retractationem.
Ad latus hardware, the T-series summus perficientur motor moderatoris par late voltatio FOC firmware cum scaena potentiae destinata pro motorcyclis e-ATVs et e-ornamentis. Exemplum sunt artificii ubi algorithmus imperium et invertor in eadem domo oriuntur, sic firmware limites ferramentorum cognoscit.
 T Series High euismod Motor Controllers Suppliers, Factory APT - T300 T400 T500 T720 T1000 T1400 T1800 Permanens Magnet Synchronous Motor Controllers Factory, T Series High Performance Motor Contr... Visum Product →
Practical Aestimatio Criteria pro Motor Controllers
Cum moderatores compares, respice post apicem numeri currentis. Sequentia puncta separant moderatorem qui in charta operatur ab uno qui in via operatur.
- Confirma quod algorithmus firmware actu decurrit. Nonnulli humiles moderatores monetae FOC ostentant sed ad sex gradatim in altum celeritatem ad limites computationis abscondendi.
- Reprehendo utrum exsecutio FOC sit sensoria, Hall-substructio, an mutabilis. Insensus minuit wiring sed luctandum de velocitate infima sine alta frequentia infusione.
- Quaere quomodo fascia hodierna involuta sit. Motores cum diversis temporibus inductionis diversa lucra requirunt, et automatarium cinematographicum servat horas in produco.
- Mores cumulare, including limitationem hodiernam, scelerisque inprobationem, et culpae recuperationem. Singula haec diiudicant utrum vehiculum tuto subsistit an equitem contorserit.
- Attende sonum acusticum. Si productum est motorcycle electrica vel traditio robot quae apud homines operatur, strepitus punctum venditionis est. The ultra-quietam Brushless dc motor controller
 A6 Ultra-quieta Brushless DC Motor Controller Suppliers, Factory - Shanghai APT P APT est A6 Ultra-quietum Brushless DC Motor Controller Suppliers et Lupum A6 Ultra-quietum Brushless DC Motor Controller Factory in China... Visum Product → Exemplum practicum est a consilio orientatur sinusoidal mutationem sonitus humilis servat.
Motor imperium algorithmorum ex solo schemate stipitem eligi non debet. Munus cycli, celeritas range, strepitus praevisiones constitue, ac humilitas celeritatis requisita vehiculi tui primum, deinde moderatores contra scuta compara. Sex gradus perfecte sufficiens est pro flabello, FOC punctum rectum est pro maxima applicatione tractionis, et spectatores sensores sunt instrumentum gratuitum cum celeritas range concedit. Optimus moderatoris ille est cuius algorithmus, scaena potentiae, et applicationis firmamentum aequant tui producti realis profile operandi.
DEINDE:Torque Control EXPLICATA: A Guide for BLDC Motor Controller Electio
Interested in cooperante an quaestiones?
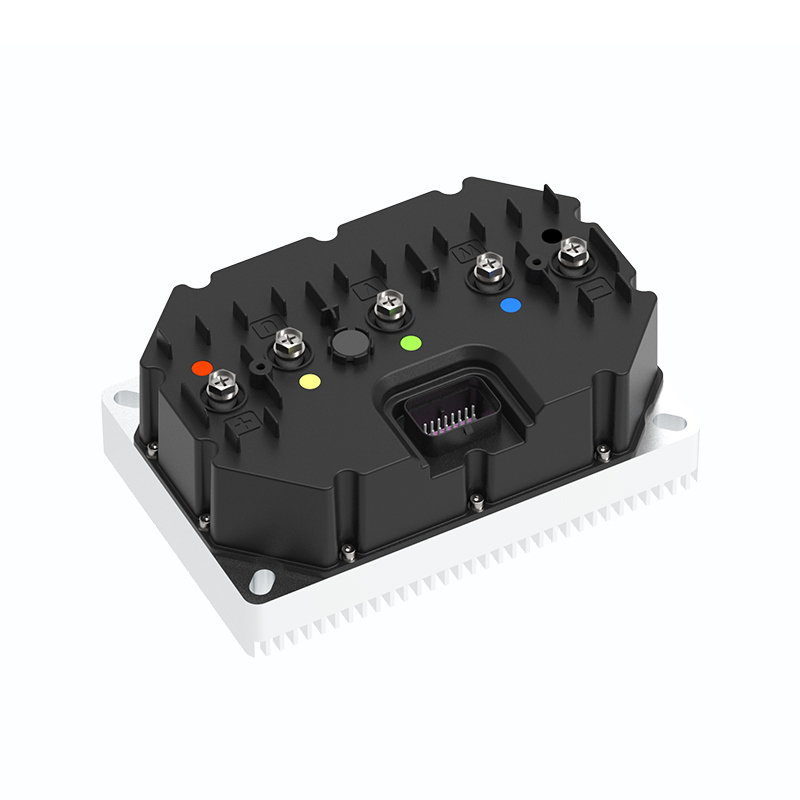
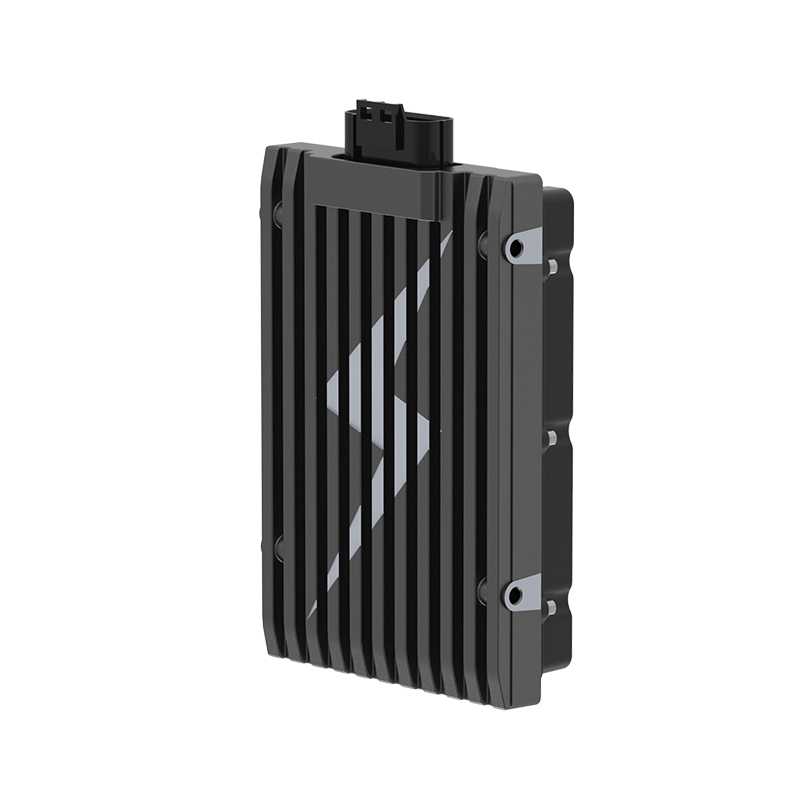
As Custom Permanent Magnet Synchronous Motor Controllers Manufacturers et Permanens Magnet Motor Controllers Suppliers in China, Positus in potestate magnetis permanentis synchronis motoribus tutum et sufficientem praebemus fons potentiae ad electricitatem vehiculorum itinerariorum.
- [email protected]
- +86-170 9191 9800
- Locus 123A, No. 1000 Ziyue Road, Minhang District, Shanghai, China
Copyright © Shanghai APT Power Technology Co., Ltd.All rights reserved