Torque Control EXPLICATA: A Guide for BLDC Motor Controller Electio
Ponite electricum motorcycle tenentem locum in arduo aggere dum vector baiulans. Celeritas moderatoris clypeum celeritatem humilem tenet, parva tamen iugulus blip in launch vehementem in inprobum moderatum vertere potest. Nunc finge traditionem roboti fores transitus leviter nimis angustos. Si gubernatrix in pleno cursu agit, gearbox impulsum haurit. Utraeque condiciones solvuntur per torquem imperium, modus operandi, qui motoriam vim gyrationis regit, potius facit quam celeritatem vel situm eius.
Articulus hic scriptus est pro fabrum et iunctionibus OEM projectorum qui motorcycles motoricios motoricos, robot chassis, electrici ATVs, UTVs, et motores outboard aestimant. Quid torques imperium in BLDC vel PMSM repellere actu significat, quomodo moderatorem obtineat, et quae specificationes determinet num torqueus in operatione reali mundi et responsiva sentiat.
Quod Torque Imperium significat?
Torque imperium regit currentem motori traditum ita ut telum torques sequatur imperium ab equite, agitatore vel motu moderatoris. Scopum celeritas non tenet. Rotor situm non tenet. Motor solum quidquid celeritatis consequitur ex torque applicato et onere harundini adnexo producit.
Simplex comparatio adiuvat. Cum plaustrum manum impellis, brachia tua vim adhibe, et plaustrum quavis celeritate, quae vis contra volvens resistentiam et clivum gignit. Arma tua torques imperium exercent. Si celeritas plaustri loco clausa esset, id celeritatis imperium futurum est.
| Imperium modus | Ordinata variabilis | Typical fons mandatum | Primarium usum casibus |
|---|---|---|---|
| Celeritas imperium | Motor RPM | IUGULUS, potentiometer, POTEST setpoint | Cruise operatio, TRADUCTOR, fans, soleatus |
| Position imperium | Rotor angulus | Encoder feedback, gradum vel directionem pulsus | Gubernatio, valvulae, articuli robotici |
| Torque imperium | Motor current, ideoque torque | Analogue input, CAN Aureus mandatum, pedal | Tractio, tensione, motu stricto |
Torque imperium est etiam munus tutelae. Moderatorem programmatis ad liberandum non plus quam 15 Nm simpliciter non 20 Nm output erit, etiam si exactor id exigat. Rota lapsus in gravem glaream, actus clausus, vel ex parte comprehensus, non amplius directe in accentus drivelineum vertit. Inde est, quod torques limitandi frequentius usus est ut munus tutus in systematibus movendis.
Quomodo Brushless Controller Delivers Controlled Torque
In Brushless DC motore vel magnete permanenti synchrono motore, torque proportionalis est currenti armaturae in axe quadratura. Torquere imperium est ergo vena dominii. Moderator bene dispositus currentes periodos mensurat, componentes torques producentes contra imperium torques comparat, et inversorium exemplar mutandi ad errorem reducendum accommodat. Haec ansa interior vena est ubi torques imperium actu vivit.
Imperium-orientatum et Current Loop agri
Imperium campum ordinatum, vulgo FOC vocatum, mensuratos tres phases excursus mensuratos in duo membra in revolvente compage transmutat: magneticam partem in axe d-a, et in axe q-aure producendo elementum. Moderator monetae q-axis currenti ut torques rogatum inserere et axem currentem d-axum prope zerum custodit pro monte superficiali PMSM. Sed latitudo huius fasciculi currentis iudicat quam cito correctiones Aureae fiant. A loop updated in 10 ad 20 kHz reflectitur ad mutationes onerando in paucis milliseconds, quae interest inter serpere stabulum et motum balbutientem in celeritate humili. FOC est media causa magnetis permanentis synchronum motricium technology ut amplio continues applicationes ad tractionem: eadem ferramenta torques leviores, efficientiam altiorem, et fractis regenerativorum per solas mutationes programmatum.
Sensor Feedback et Sensorless Operatio
Torque imperium quale graviter in rotor positione feedback dependet. Aula sensoriis grossum et 60-gradum resolutionis praebent, quae satis est pro trapezoidali commutatione, sed non pro torque leni celeritate humili. Encoders et resolutores praebent angulum rotorem continuum, permittens FOC ut torques precise tenere vel prope fiebat. Algorithmi sensores opinionem rotoris e posteriori-EMF aestimant, quae pretium sensorem removet sed plenam torquem ponere non potest in nulla celeritate ubi nullus exsistit retro-EMF. Multi productio inpellit consilio hybrida uti: inceptio sensoriis et sensoriis substructio supra paucos centum RPM.
Sensus hodiernus phaselus aeque maximus est. Humilis pars shunt resistentium vilia sunt sed strepitus sensitiva; sensoriis integrata periodo plus constant et mensuras mundiores in excursus humiliores liberant. Sampling frequentia et eliquatio signi currentis signum torques practici laniatus in stipite viso posuit, ut torques figurae in schedula una cum architectura sentiente uti in moderatore legerentur.
Cur Torque Control Rea in Real Applications
Torque imperium mutat mores mensurabiles in omni categoria maioris applicationis in mobilitate electrica et in roboticis.
- Electric motorcycles. Moderatae immittit in clivis, praeventionis in umido bitumen rotato-lapsi, et braking regenerativa quae negativa torques in aggere leni applicat. Sine torques limitibus, motor violenter concurrere potest, cum eques iugulum torquet.
- Robot gb. Torque limitandi anni et motores in collisione tuetur. Cum robot mobile sui iuris in impedimentum inopinatum agit, moderatoris pilei currentis loco plenam potestatem in drivetrain alendi.
- Electric ATVs et UTVs. Celeritas humilis reptans in locis inaequalibus accuratis low-torques output requirit. Ratio temperata celeritas ad aestum tendit, cum rotae tractus amittunt et recuperant.
- Electric maiae motoriae. Constans impulsus contra venam et ventum moderatorem requirit ut celerius mutationes oneris respondeat quam celeritas ansa potest.
The multi-sems adaptatio motoris coegi products exacte hoc postulatum reflectit: unus moderatoris suggestus amplis iussionibus torques tractare debet, a parvis rotarum robotarum ad magnas ATV clavicas.
Key Specifications Quod Determinare Torque Quality
Cum gubernatrix in applicatione torque-sensitivo accedens, continuus rating currentis et apicem currentis solum initium est. Specificationes sequentes maiorem vim habent in torques moribus.
- Current ansa update rate. Superior renovatio rate, typice 10 ad 20 kHz, moram inter torquis mutationem mandati minuit et ipsa torques in hastili mutatio est.
- PWM frequentia. Mutatio frequentia altiorem sonum sonum minuit et sonum audibilem sed mutandi damna auget. Moderatores quaerunt quietam operationem elige frequentiam quae utrumque librat.
- Praesens sensatio resolutio et strepitus. Minimus numerus mensurabilis gradus minimos torques gradus ponit. Circuitus sensibilis strepitus producit loquax Aureus in parvo onere.
- Torque laniatus. Humilis torques tremor tenet rotationem levem in celeritate humili, quae refert ad compages robotas et propellers.
- ONERE facultatem. Aureus cacumina transiens, quia incipit collis et impedimentum contrectationis continuum rating plerumque excedunt. Compesce curvam cultro contra verum officium cycli.
- Scelerisque ridiculus. Vivamus condimentum scelerisque mauris a posuere. Moderatorem iugulorum mane tacite reducet praesto torques in operatione extensa.
Qualitas componens res, ultra numeros. A torquato-cogenti virgas venas centies in secundo educunt, et quaelibet resistentia in iunctis vel solidis articulis intermissa apparet sicut sonitus mensurae currentis qui fit torques garrulus. Hac de causa, materialis qualitas ferramentorum legitima operalis specificatio est, non solum postulatio venalicium.
Valet etiam in examinandis schedulis aureis laniatus figuras cum motore actuali in prototypo probationis. Manufacturers metiuntur torques laniatus sub conditionibus moderatis quae machinae productioni aequare non possunt, inductionem flexuosam specificam, vel consilium frequentiae PWM utendi. Brevis scamnum testium quod trabes torques in pluribus velocitatibus puncta demonstrabunt maximas quaestiones quae postea querelae campi facti sunt.
Matching moderatoris ad Motorem et Officium Cycle
Torques imperium agendi ratio proprietatis est, non proprietas in solitudine. Vena fascia versa est in inductionem et resistentiam motoris flexuosi. Coniunge eundem moderatorem motori cum parametris diversis et responsio torques oscillatoriae vel pigrae fieri potest. Inde est, quod connubium moderatorem et motorem tamquam partem consilii systematis in rebus magis quam eligendo vel componentibus exercet.
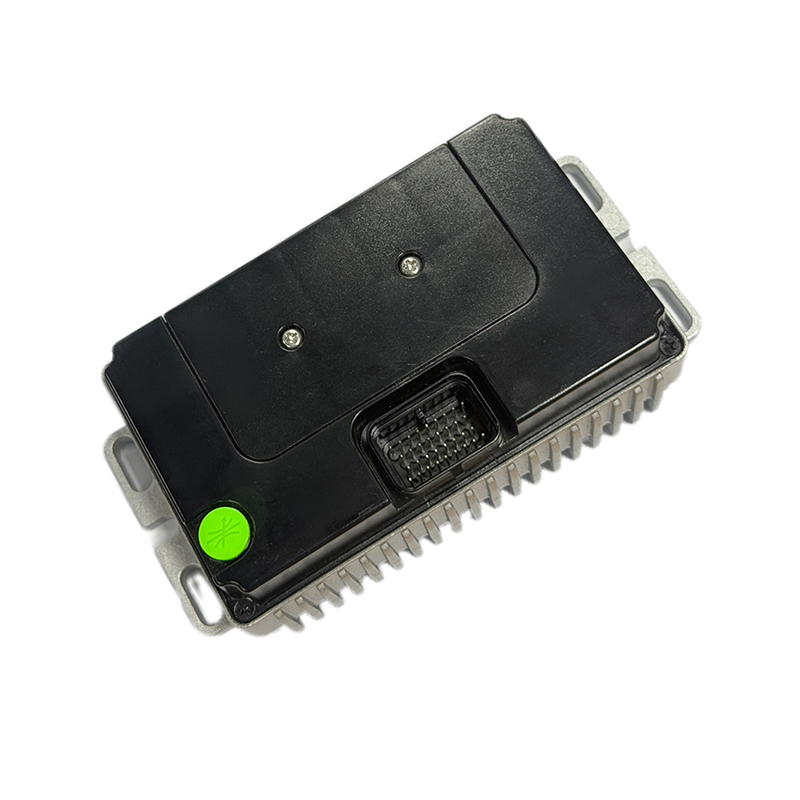
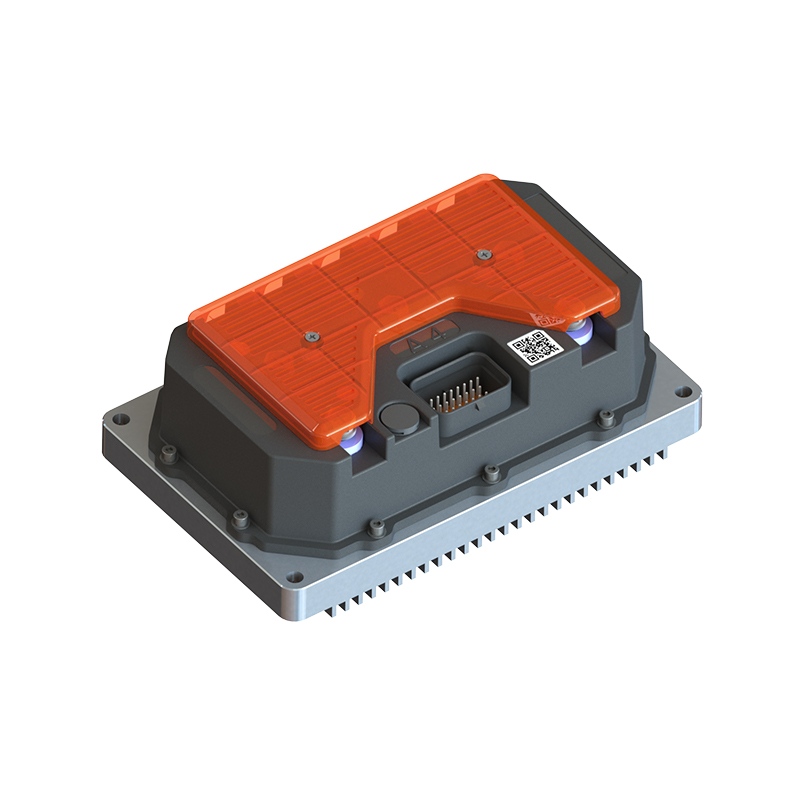
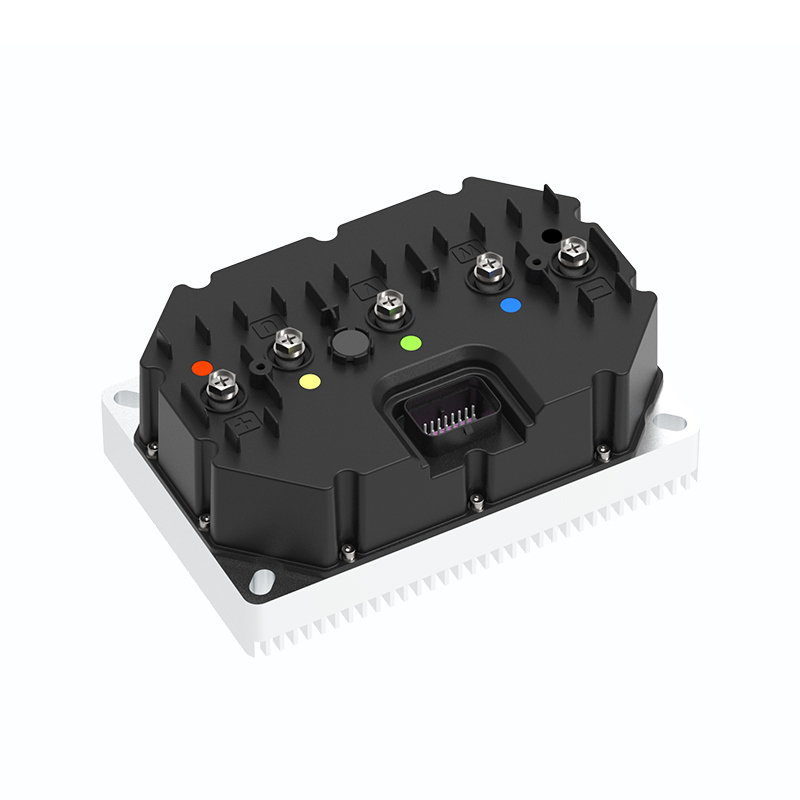
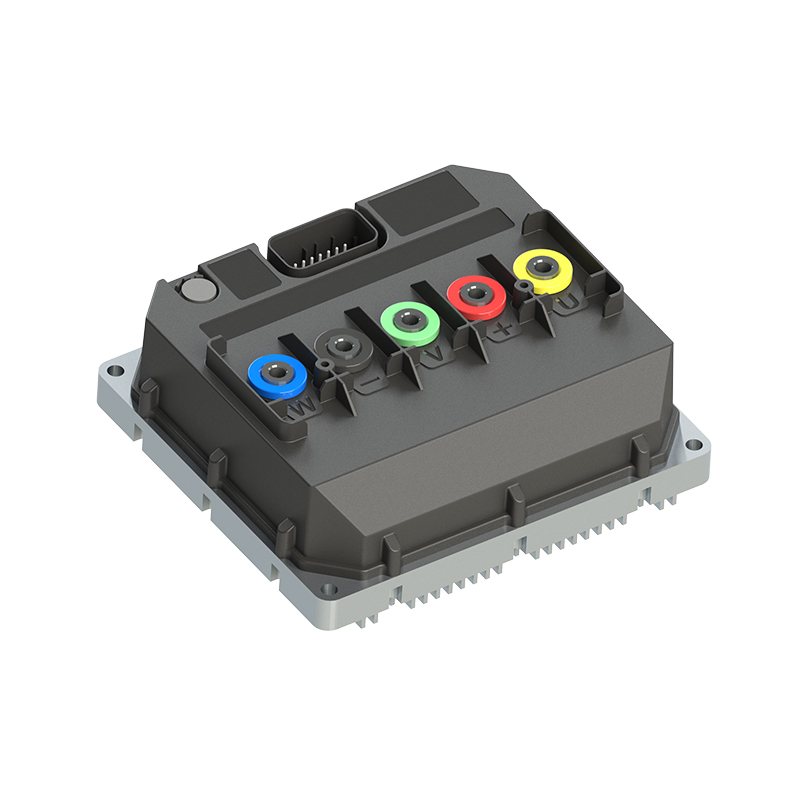
Ad applicationes, quae celeriter torques responsionis indigent, the R5-2215 responsio ieiunium-Brushless dc motore moderatore moras inter torquem imperium et hastile torque mechanica ordinatur ad obscurandum. Ad suggesta efficientia-sensitiva ut motorcycles urbana urbana, the A4-2313 summus efficientia Brushless DC motore moderatore tenet torquem praecise dum reducendo electrica damna. Summus voltage, summus potentia architecturae dynamica cum torques exigit, T-series high-perficiendi motor controller latius involucrum tegit quod ATVs, UTVs, et ampliora rostra robotarum typice requirunt.
 T Series High euismod Motor Controllers Suppliers, Factory APT - T300 T400 T500 T720 T1000 T1400 T1800 Permanens Magnet Synchronous Motor Controllers Factory, T Series High Performance Motor Contr... Visum Product →
 A4 Maximum efficientiam Brushless Motor Controller Suppliers DC, Factory - Shanghai A APT est A4 Maximum efficientiam Brushless DC Motor Controller Suppliers ac Tutus A4 High efficientiam Brushless DC Motor Controller Factory ... Visum Product →
 R5 Fast responsionis Brushless DC Motor Controller Suppliers, Factory - Shanghai APT APT est R5 Fast responsionis Brushless Motor Controller Suppliers DC et Lupum R5 Fast responsum Brushless Motor Factory DC Motor Controller in C... Visum Product →
Software munus centrale hic agit. Torque ramp effingens, ansa tuning vena, et culpa morum in firmware figurantur, ideo eadem ferramenta in curriculum e-bike, vel wheelchair, vel a marino activitate modulari possunt. Subductio torques procurationis in programmatum est unum ex articulis singulis argumentis on munus software in modern motor moderatoris .
conclusio
Torque imperium non est una pars vel algorithmus. Percurrit catenam sentientem, positio rotoris feedback, ansam currentem firmware, scaena inversa, et qualitatem connectoris corporis. Nam OEMs aedificandi vehiculis electricis et machinis mobilibus, facultas moderandi torques aequaliter decernit an productum praevidere et expolitum sub realibus oneribus sentiat. Aestimatio venae fasciae bandwidth, laniatus torques, mores oneris, et configurabilitas programmatis in delectu moderatoris periodi est via rectissima ad vitandam drivability rursus machinationem in incepto postea..
DEINDE:Back Electromotive Force Explained: How Back EMF Figuras Motor Controller Design?
Interested in cooperante an quaestiones?
As Custom Permanent Magnet Synchronous Motor Controllers Manufacturers et Permanens Magnet Motor Controllers Suppliers in China, Positus in potestate magnetis permanentis synchronis motoribus tutum et sufficientem praebemus fons potentiae ad electricitatem vehiculorum itinerariorum.
- [email protected]
- +86-170 9191 9800
- Locus 123A, No. 1000 Ziyue Road, Minhang District, Shanghai, China
Copyright © Shanghai APT Power Technology Co., Ltd.All rights reserved